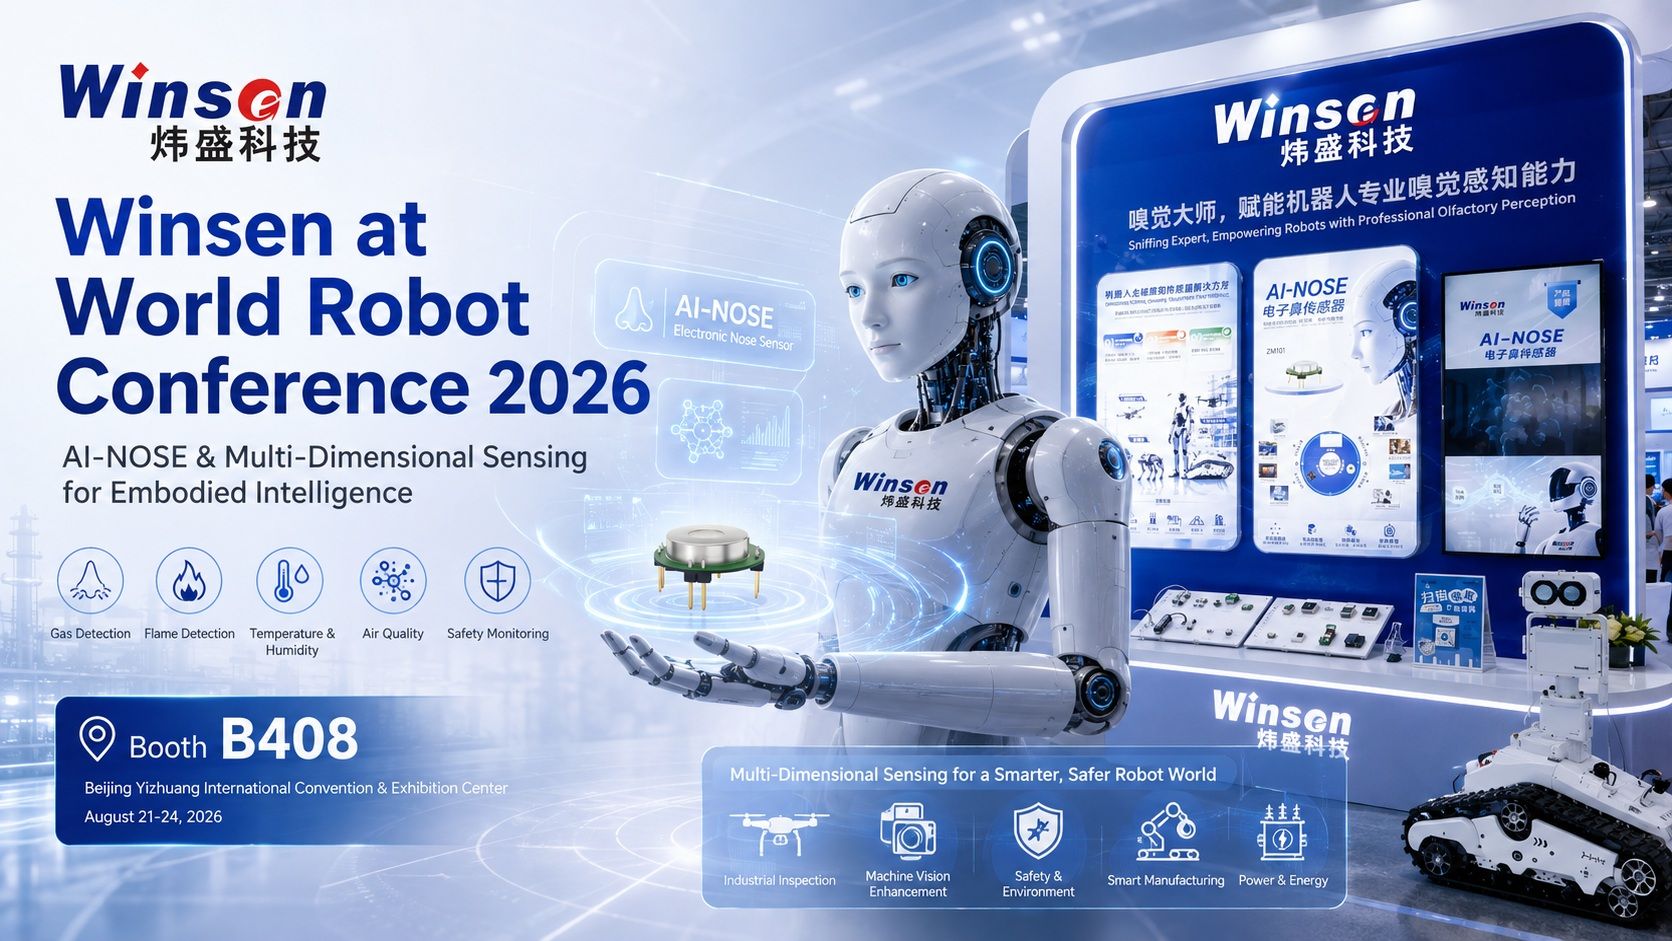
这 2026年世界机器人大会 8月19日在北京正式开幕,汇聚了300余家机器人相关企业、2000余件展品、150余种首发产品。
从人形机器人和工业自动化到自主检查平台和实体智能,今年的活动凸显了机器人行业的一个重要转变:机器人正在超越实验室和演示,进入日益复杂的现实世界环境。
在 B408展位,温森展示了一种对于这一转变变得越来越重要的能力:
机器人的环境感知和嗅觉感知。
视觉让机器人能够看到东西。人工智能模型允许机器人进行分析和决策。但当机器人进入工厂、能源设施、地下空间、家庭或公共环境时,许多重要的风险和环境变化无法通过视觉识别。
气体浓度、气味、氧气含量、挥发性有机化合物、空气质量、温度、湿度、颗粒物和其他环境参数都提供了相机无法单独捕获的信息。
这就是气体传感、环境监测和人工智能驱动的嗅觉传感可以为体现智能增添新维度的地方。
超越视觉:为什么机器人需要更多的环境感知
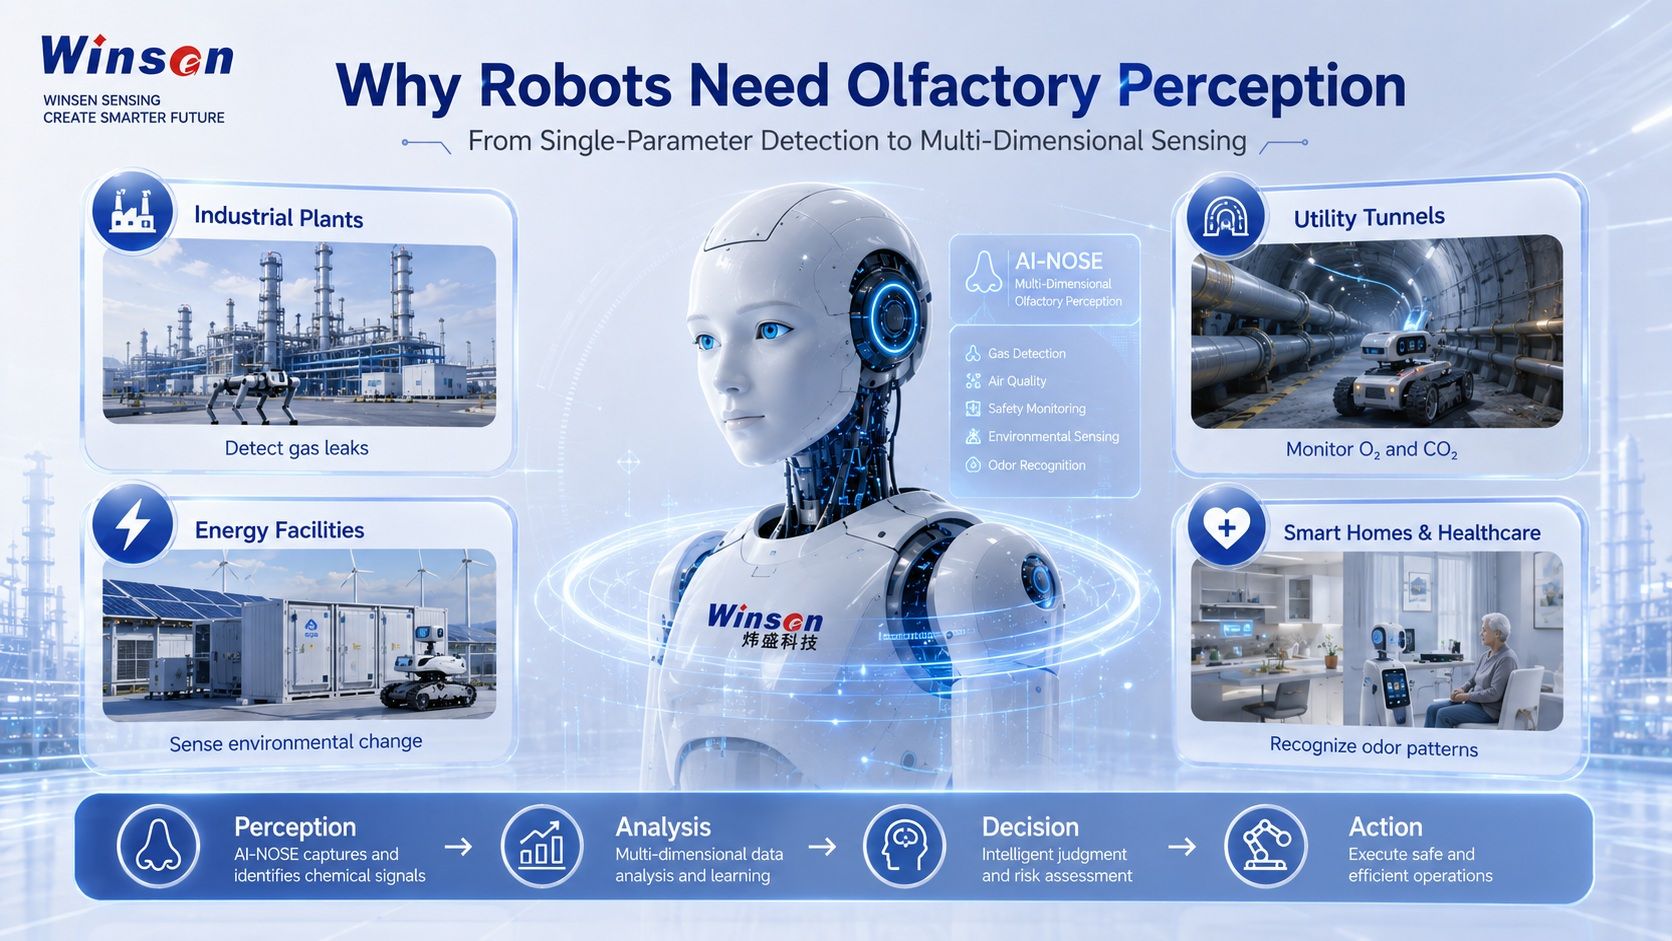
机器人越来越多地部署在动态、不可预测、有时甚至是危险的环境中。
进入化工厂的工业检测机器人在接近设备之前可能需要检测可燃气体或有毒气体。
在地下综合管廊中运行的机器人可能需要识别缺氧、二氧化碳水平异常或危险气体积聚。
能源设施中的自主平台可能需要持续监控温度、湿度、颗粒物和气体状况。
在家庭、医疗环境和商业空间中运行的服务机器人最终可能需要区分空气质量变化、异常气味或特征气味模式。
这些应用要求机器人感知形状、距离、颜色和声音之外的信息。
对于具体智能,环境传感可能包括:
- 可燃气体检测;
- 有毒有害气体监测;
- 氧气浓度监测;
- CO2检测;
- VOC和气味传感;
- 温度和湿度;
- 颗粒物和空气质量;
- 压力传感;
- 火焰和火灾相关的传感。
通过将这些参数与视觉、定位、人工智能模型和运动控制相结合,机器人可以对周围环境有更全面的了解。
从单传感器检测到多维感知
传统的传感系统通常围绕一个问题进行设计:
是否存在某种特定气体?
随着机器人应用变得越来越复杂,问题也在发生变化。
机器人可能需要确定:
- 周围的环境有变化吗?
- 这一变化是否表明可能存在安全风险?
- 多个环境参数是否同时变化?
- 气体或气味模式是否与之前了解的条件相符?
- 机器人应该继续运行、进一步调查还是触发警报?
这正在推动传感技术的发展 单参数检测实现多传感器融合和环境理解。
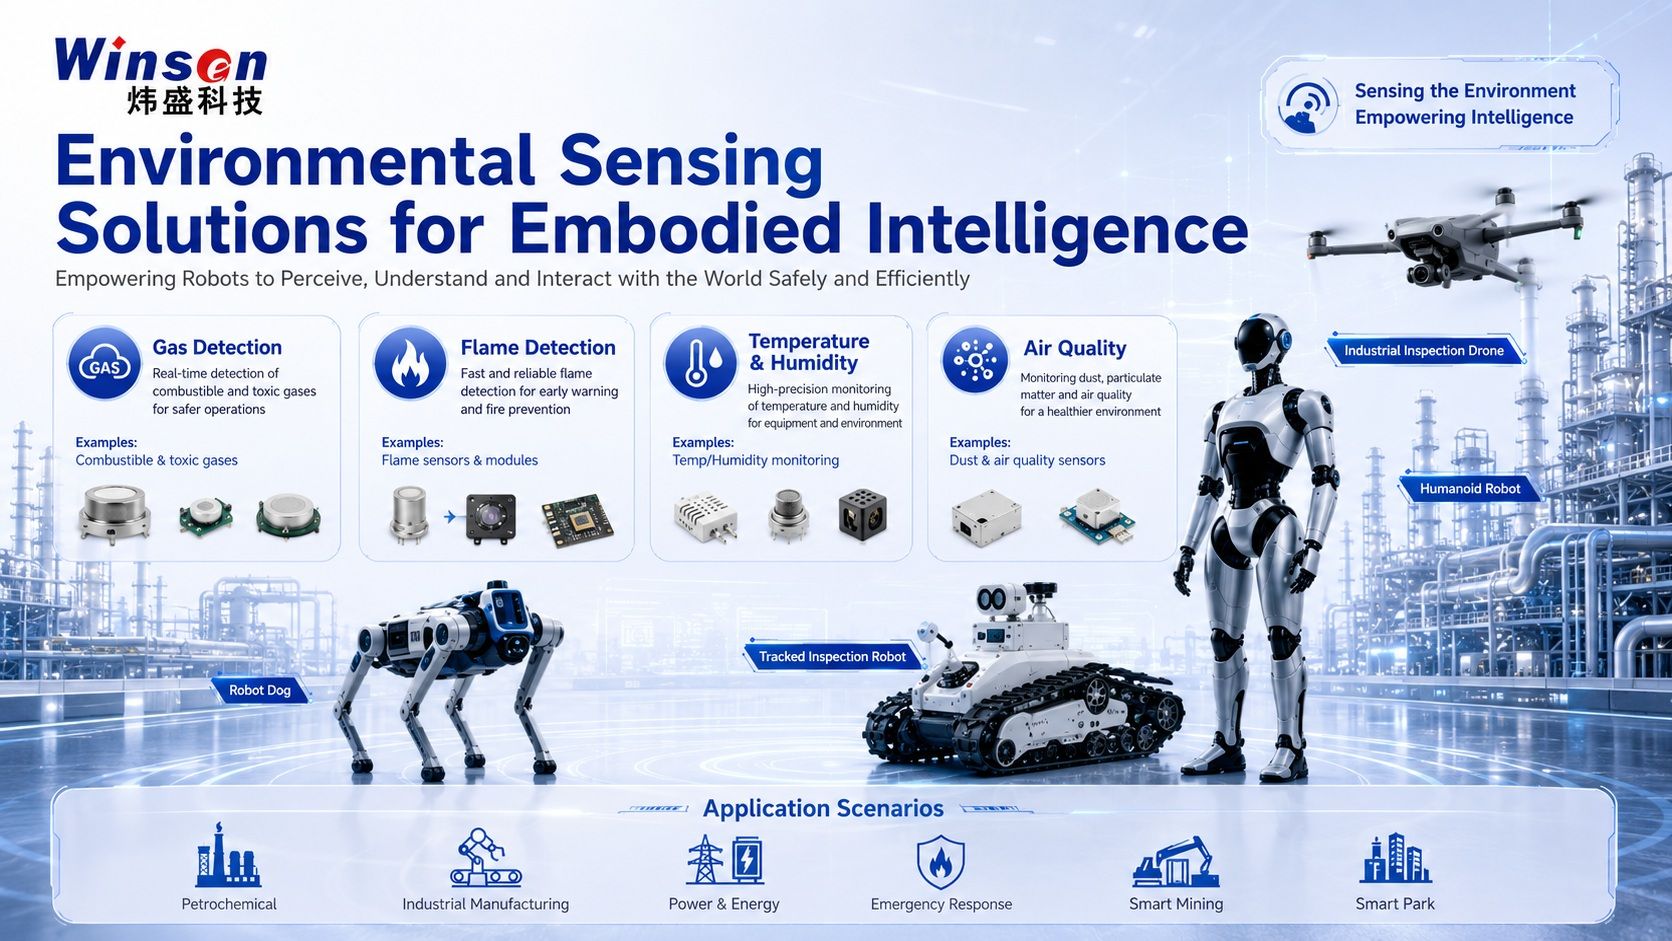
文森提供的传感器技术涵盖环境感知的多个维度,包括可燃气体、有毒气体、二氧化碳、VOC、气味、氧气、温度、湿度、颗粒物、压力和火焰检测。
可以根据机器人的应用和操作环境组合不同的传感器。
例如,工业检查机器人可以结合:
CH₄ + CO + H2S + O2 + 温度/湿度
而专注于室内环境质量的服务机器人可以集成:
CO2 + VOC + 气味传感 + 颗粒物 + 温度/湿度
目标不仅仅是安装更多传感器。
目标是为机器人提供做出更好决策所需的环境信息。
ZM101-A AI-NOSE:赋予机器嗅觉
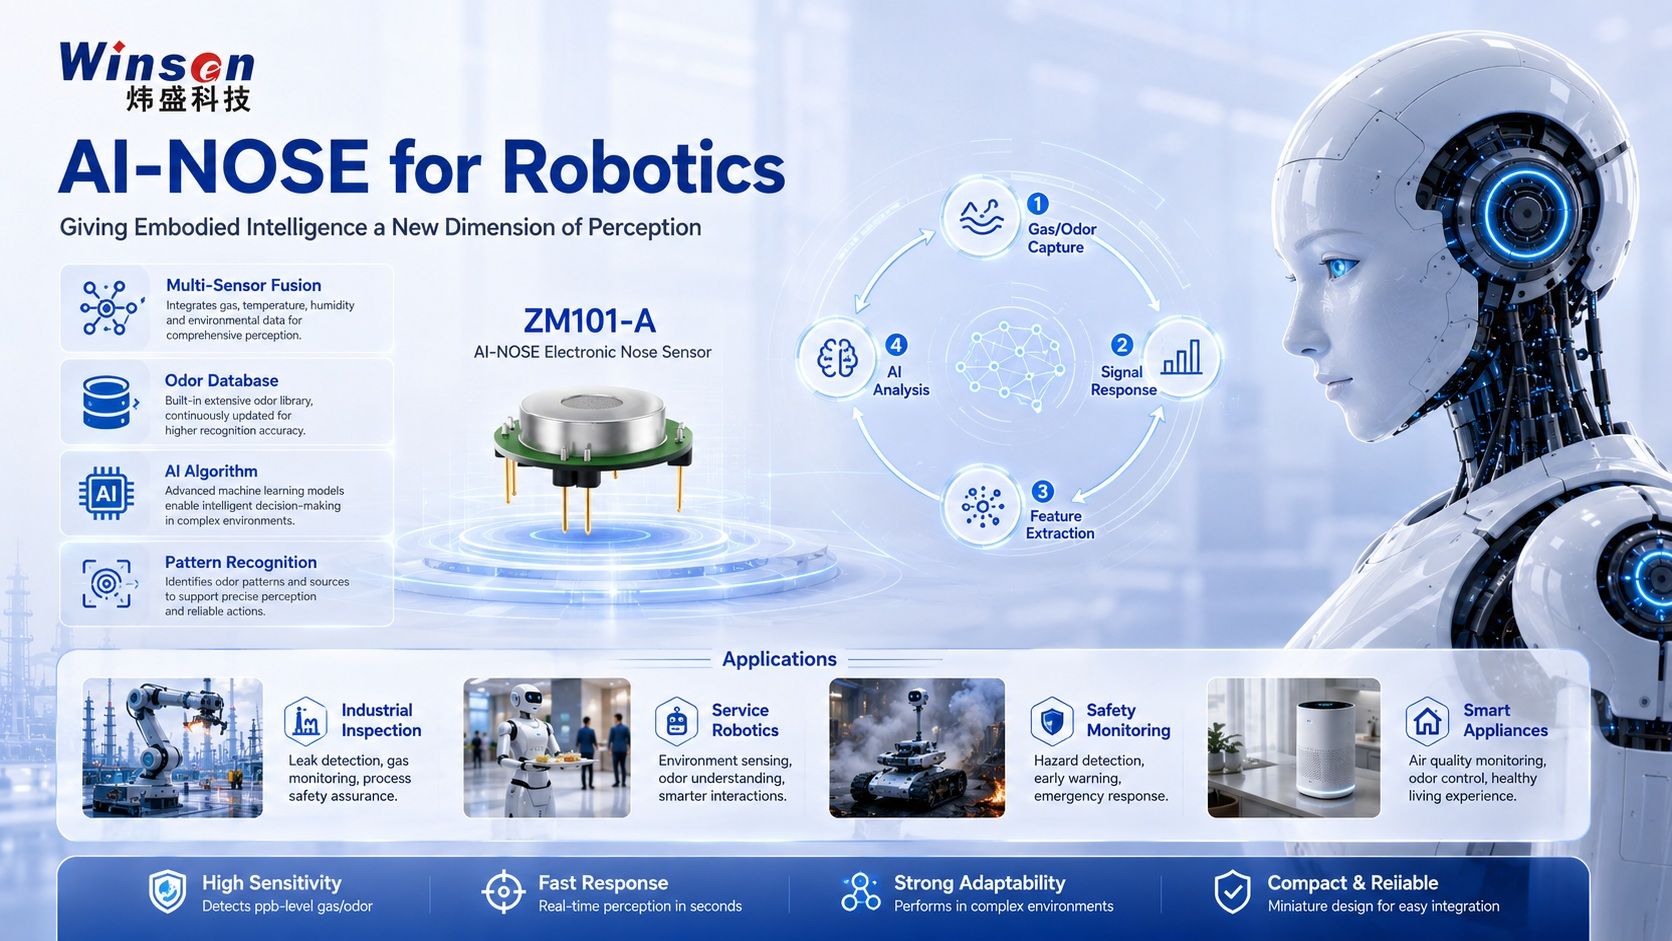
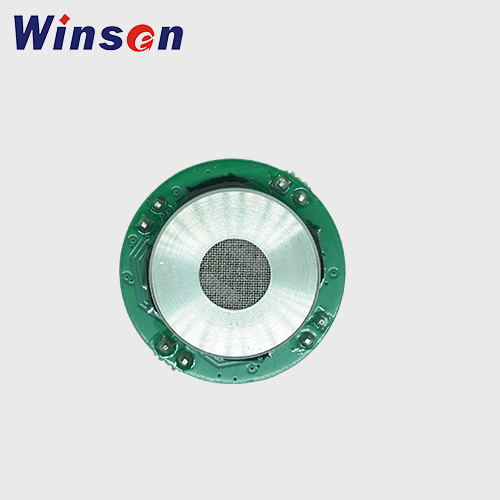
温森展位上最引人注目的产品之一是 ZM101-A 人工智能鼻子。
ZM101-A是一款基于多通道MEMS气体传感器阵列的智能电子鼻传感器平台。
该系统不依赖于单一气体浓度值,而是分析多个传感通道的组合响应特性。
典型的 AI-NOSE 工作流程可以表示为:
气味/气体暴露→多通道传感器响应→特征提取→AI模型分析→模式识别
这开辟了从传统气体检测到 复杂的气味识别和化学感知。
多通道 MEMS 传感器阵列
ZM101-A集成了6个MEMS传感单元,可根据目标应用支持不同的通道组合。
可用的传感尺寸包括气体,例如:
- NH₃;
- 挥发性有机化合物;
- 二氧化氮;
- 硫化氢;
- 一氧化碳;
- CH₄。
多个传感器响应形成可以通过算法进行分析的特征模式或“气味指纹”。
基于人工智能的模式识别
电子鼻的真正价值不仅仅是收集六个单独的气体读数。
通过将传感器阵列信号与特征提取、训练数据集和人工智能模型相结合,可以开发该系统来识别特征气体或气味模式。
这使得应用程序能够从:
“一种气体的含量是多少?”
朝向:
“我感觉到什么类型的气味或化学模式?”
智能设备的紧凑集成
ZM101-A 专为集成到智能终端和传感系统而设计。
其紧凑的架构使其适合涉及以下领域的研究和开发:
- 体现智力;
- 工业机器人;
- 智能电器;
- 环境监测;
- 汽车传感;
- 气味识别系统;
- 基于人工智能的气体分析。
欲了解详细的产品信息,请访问 ZM101-A AI-NOSE 产品页面。
AI-NOSE技术能为机器人带来什么?
嗅觉传感仍然是机器人技术中的一项新兴功能,但它开辟了许多有前途的应用方向。
工业检测机器人
工业检测机器人可能会遇到肉眼无法识别的气体泄漏和环境异常情况。
电子鼻或多气体传感系统可以支持:
- 可燃气体检查;
- 有毒气体检测;
- VOC异常监测;
- 工艺气体识别;
- 可疑气体源调查。
结合机器人定位,传感数据还可以映射到特定位置。
这使得机器人不仅可以报告存在异常气体状况,还可以指示 检测到的地方。
智能采矿和地下检测
矿井、隧道和地下公用设施空间可能会受到快速变化的大气条件的影响。
配备环境传感器的机器人可以监测以下参数:
- CH₄;
- 一氧化碳;
- 硫化氢;
- 氧气;
- 二氧化碳;
- 温度;
- 湿度。
这使得自主平台能够在人员进入之前检查潜在危险区域。
能源和电力设施
巡检机器人越来越多地应用于发电站、变电站、储能设施和工业基础设施中。
环境传感可以通过以下相关信息来补充视觉和热成像:
- 气体释放异常;
- 空气质量变化;
- 分解气体;
- 烟雾或早期火灾信号;
- 温度和湿度。
紧急情况和火灾响应
火灾和紧急环境通常包含看不见的危险。
集成气体、烟雾、火焰和环境传感器的机器人可以在紧急救援人员进入危险区域之前帮助远程收集信息。
这可能包括:
- 可燃气体浓度;
- 有毒燃烧产物;
- 缺氧;
- 温度;
- 抽烟;
- 火焰信息。
服务机器人和智能空间
嗅觉传感在工业安全之外也具有潜力。
未来可能的应用包括:
- 室内空气质量评估;
- 异常气味检测;
- 食品新鲜度识别;
- 家居气味识别;
- 智能家电控制;
- 医疗保健相关的传感研究。
每个应用程序都需要自己的传感器配置、数据集和算法验证,但基本概念是相同的:
让机器能够获取仅通过视觉无法获得的化学信息。
建立感知-决策-行动循环
传感的最终价值不仅仅是生成更多数据。
数据必须成为机器人决策过程的一部分。
未来的机器人传感工作流程可能如下所示:
- 环境传感器不断收集气体和物理参数。
- 多个信号一起分析。
- 人工智能算法识别异常环境模式。
- 机器人将事件与其当前位置相关联。
- 控制系统评估风险级别。
- 机器人改变路线、执行额外检查或发送警报。
- 数据传输至远程管理平台。
这将创建一个完整的循环:
感知→分析→决策→行动
对于具身智能来说,这一点尤为重要。
能够看到障碍物的机器人可能会避开它。
能够检测到看不见的气体泄漏的机器人可能会明白,看似正常的环境实际上是不安全的。
这种差异代表了从机器人自动化到真正的环境意识的重要一步。
不同机器人平台的环境传感解决方案
没有适合每个机器人的单一传感配置。
人形机器人、四足机器人、无人机、履带式检查平台和自主移动机器人可能需要完全不同的传感器组合。
因此,温森专注于 面向应用的传感解决方案。
气体检测解决方案
传感器技术可以支持检测:
- 可燃气体;
- 有毒气体;
- 氧;
- 二氧化碳;
- 挥发性有机化合物;
- 工业过程气体。
这些解决方案可应用于工业检测、应急响应和安全监控机器人。
火焰检测解决方案
火焰传感技术和模块可以支持:
- 消防检查;
- 工业防火;
- 自主应急响应;
- 高风险设备监控。
环境监测解决方案
机器人平台还可以集成:
- 温度和湿度传感器;
- 颗粒物传感器;
- 空气质量传感器;
- 压力传感器。
这些参数为自主操作提供了额外的环境背景。
多传感器融合
结合多个传感维度可以让机器人获得更完整的环境图片。
气体传感可以与:
- 相机;
- 激光雷达;
- 热成像;
- 定位;
- 声学传感;
- 人工智能模型。
这种多模态架构可以成为机器人在复杂环境下自主运行的重要基础。
2026世界机器人大会对AI-NOSE产生浓厚兴趣
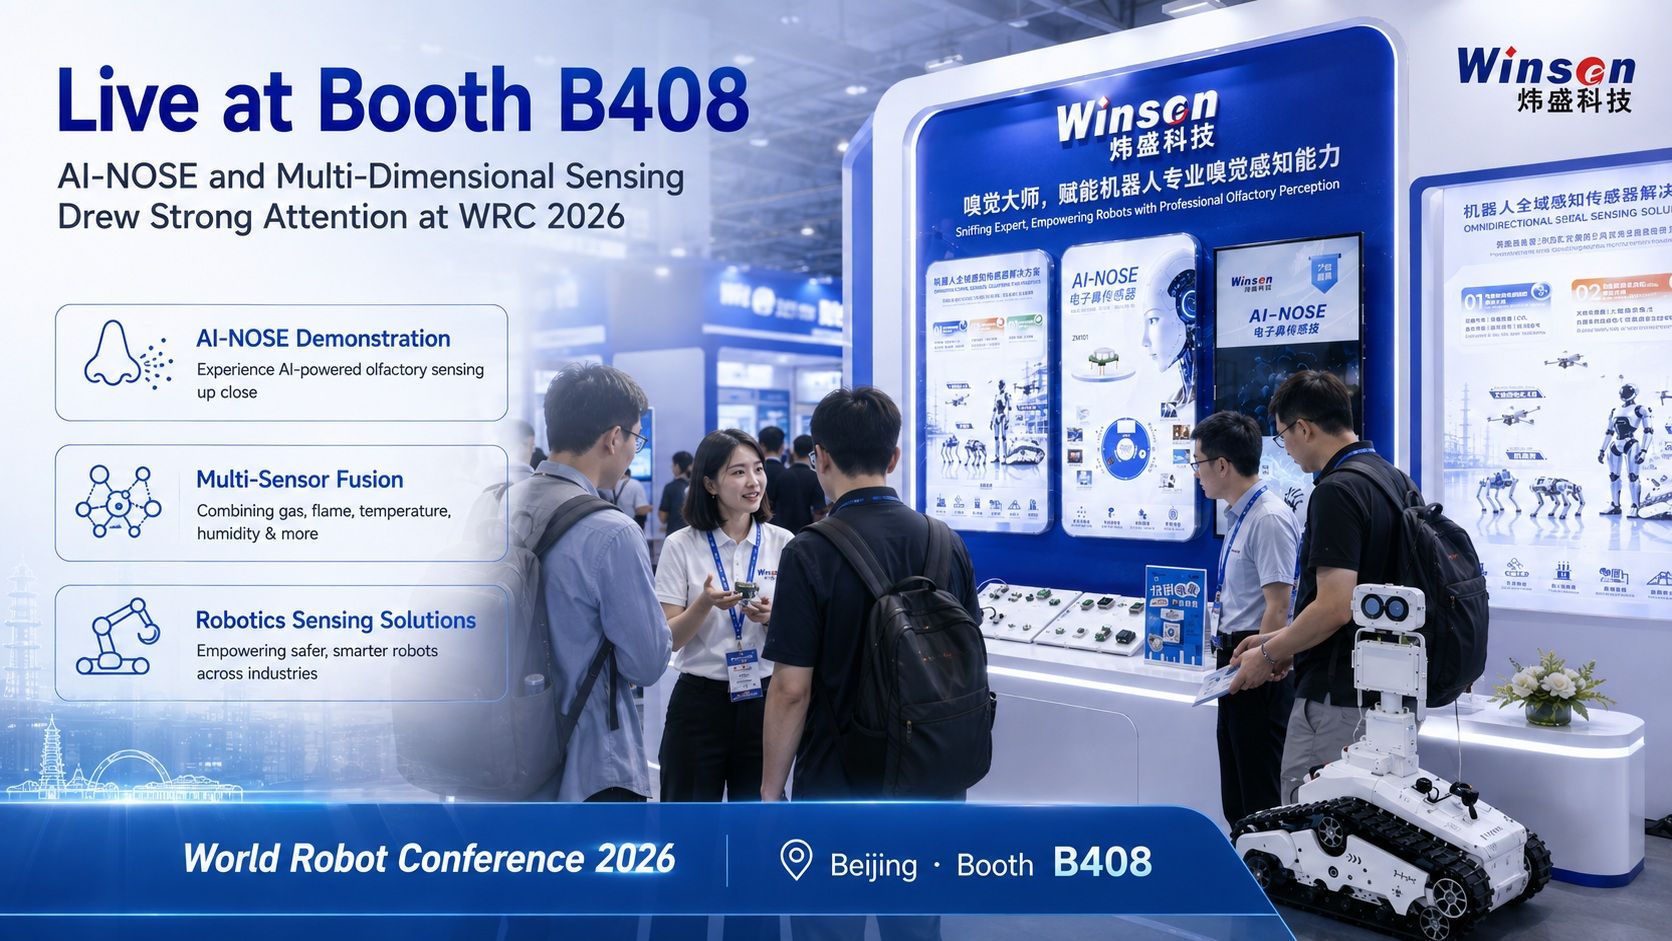
2026世界机器人大会期间,AI-NOSE及环境传感解决方案在 温森展位B408 引起了机器人公司、工程师、研究人员和行业参观者的浓厚兴趣。
一个反复出现的讨论是气体和气味传感如何补充现有的机器人感知系统。
如今,许多先进的机器人已经集成:
- 相机;
- 激光雷达;
- 力传感器;
- 惯性传感器;
- 麦克风;
- 位置传感器。
化学和环境感知增加了另一个维度。
对于工业检查、安全监控和服务机器人来说,这些附加信息可以帮助机器了解原本看不见的情况。
人们对 AI-NOSE 技术日益浓厚的兴趣反映了机器人行业面临的一个更广泛的问题:
如果机器人希望与人类在同一个物理世界中运行,那么它们应该能够感知这个世界的多少部分?
温森在气体传感方面的经验为探索下一代机器人感知提供了技术基础。
从演示到实际部署
2026年世界机器人大会最明显的趋势之一是行业向实际应用的转变。
在实验室中运行的机器人面临着可预测的条件。
在现实世界中工作的机器人则不然。
工厂含有灰尘、挥发性有机化合物和工业气体。
能源设施可能含有可燃气体或有毒气体。
地下环境可能会缺氧。
户外机器人面临着不断变化的温度、湿度和天气条件。
紧急场景包含烟雾、热量和危险的燃烧产物。
为了使机器人在这些环境中可靠运行,传感系统还必须针对实际操作条件进行设计。
这就是为什么随着具体智能从技术演示转向大规模工业部署,环境传感将变得越来越重要。
帮助机器人不仅看到世界,而且感知世界
下一代智能机器人将需要越来越丰富的环境感知。
愿景仍然至关重要。
但仅凭视觉无法告诉机器人周围的空气是否含有甲烷、硫化氢、挥发性有机化合物或异常气味。
气体传感器、环境传感器和人工智能驱动的电子鼻提供了进入物理世界的另一层的途径。
从单一气体检测到多传感器融合,从浓度测量到气味模式识别,温森不断探索传感技术如何支持实体智能的发展。
我们的目标很简单:
帮助机器人不仅看到世界,而且更全面地感知世界。
在 2026 年世界机器人大会上认识温森
2026年世界机器人大会将于2026年10月在北京举行 2026 年 8 月 19 日至 23 日。
请访问 Winsen 团队:
B408展位
特色技术包括:
- ZM101-A 人工智能鼻子;
- 可燃气体传感;
- 有毒气体传感;
- 环境监测;
- 火焰传感;
- 多传感器融合;
- 机器人环境传感解决方案。
如果您正在开发工业检查机器人、人形机器人、四足机器人、自主平台或其他实体智能系统,我们的工程团队欢迎有机会讨论您的环境传感需求。
探索产品: